Avanço dos robôs humanoides expõe limites da engenharia no mundo real.
Demonstração nos Estados Unidos destaca o avanço de sensores e do controle motor em máquinas bípedes
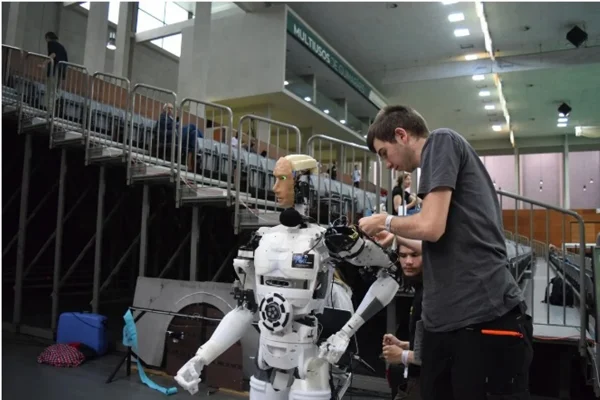
A recente repercussão do vídeo em que um robô humanoide nocauteia um lutador humano em São Francisco, nos Estados Unidos, acendeu o debate público sobre a autonomia e a capacidade física das máquinas. O combate, que rapidamente viralizou nas redes sociais, serve como vitrine para uma indústria em aceleração, mas também expõe a distância entre o espetáculo e a realidade técnica.
Por trás dos movimentos ágeis e impressionantes no ringue, o desenvolvimento de androides envolve uma complexa arquitetura mecânica, sensores de alta precisão e algoritmos de inteligência artificial que tentam replicar a biologia humana.
Apesar da impressão de que o robô agiu por conta própria durante a luta, especialistas apontam que a cena envolve controle humano direto.
“Nesse tipo de demonstração pode existir um operador humano controlando o humanoide remotamente. O grande avanço tecnológico está na capacidade mecânica e de controle do robô: realizar movimentos rápidos, coordenar muitas articulações ao mesmo tempo, receber impactos e ainda tentar manter o equilíbrio”, explica o especialista em robótica Niord Pereira, monitor de robótica no SESI Parangaba, em Fortaleza.
Ele enfatiza a diferença crucial entre a teleoperação, onde uma pessoa decide o golpe e o software calcula o equilíbrio, e a autonomia real.
Entre no canal de WhatsApp do MetrópolesEdson Hideki, especialista em IA e sócio fundador da Revio, reforça que eventos públicos costumam ter caráter promocional: “Muitos desses eventos envolvem robôs teleoperados por seres humanos próximos ao ringue. Trata-se de um grande espetáculo conduzido por empresas do setor”.
Como se sustenta um robô bípede
Para atingir esse nível de controle motor, a construção física de um humanoide exige superar um dos maiores desafios da engenharia: manter o equilíbrio em duas pernas. Ao contrário de plataformas industriais fixas ou robôs sobre rodas, a estrutura bípede precisa ajustar seu centro de massa a todo instante para não cair.
Para isso, utiliza-se a Unidade de Medição Inercial (IMU), que detecta inclinações e rotações, aliada a encoders — sensor eletromecânico que transforma movimento físico em sinais elétricos digitais — nas articulações e sensores de força nos pés. A escolha dos materiais busca equilibrar resistência e peso, combinando ligas de alumínio, aço e fibra de carbono para otimizar o consumo energético das baterias.
No campo do software, a percepção espacial do ambiente é viabilizada pela visão computacional e por modelos avançados de IA. Dispositivos como câmeras e LiDAR — tecnologia de sensoriamento remoto que usa pulsos de luz laser para medir distâncias e criar mapas tridimensionais (3D) de alta precisão — capturam o entorno e alimentam redes neurais treinadas para mapear superfícies e prever trajetórias.
Um dos avanços mais significativos é o conceito VLA (Vision, Language and Action Models). “Ele integra a percepção visual, transforma tudo em raciocínio lógico e converte em ação física. Um marco ocorreu em julho de 2026, quando o Google apresentou o modelo Robotics Tool, um VLA capaz de controlar os movimentos de corpo inteiro de um androide”, destaca Hideki.
Antes de qualquer teste prático no mundo real, esses sistemas passam por extensas simulações virtuais via aprendizado por reforço. No ambiente digital, o algoritmo repete uma mesma ação milhões de vezes sob diferentes condições de luz, terreno e ruído. Dessa forma, o robô aprende a ajustar seus movimentos sem colocar em risco equipamentos caros ou a integridade de seres humanos.
Mesmo com avanços acelerados no treinamento virtual, a robótica ainda enfrenta gargalos para integrar essas máquinas à rotina diária comercial ou doméstica. A escassez de uma base consolidada que transmita o “senso comum físico” às máquinas — o aprendizado instintivo que humanos desenvolvem na infância — permanece como uma barreira.
Conforme os testes avançam das feiras tecnológicas para ambientes urbanos, a consolidação de normas regulatórias éticas e de segurança torna-se o passo decisivo para definir os limites da convivência entre homens e máquinas.

 WhatsApp
 Telegram
 Facebook
 Instagram
 X
 YouTube
 Tiktok
 Kwai